
| 簡短描述 | |
|---|---|
|
檔案: \examples\Processing\DebuggingAndTest\TriggerAndImageStatistics.va |
 |
|
預設平台: mE5-MA-VCL |
|
|
簡短說明 本文提供對觸發器及Camera Link 功能的分析。 使用者可在Camera Link 的基礎配置下,分析灰階攝影機的影像資料流。 此設計僅供硬體使用。 |
|
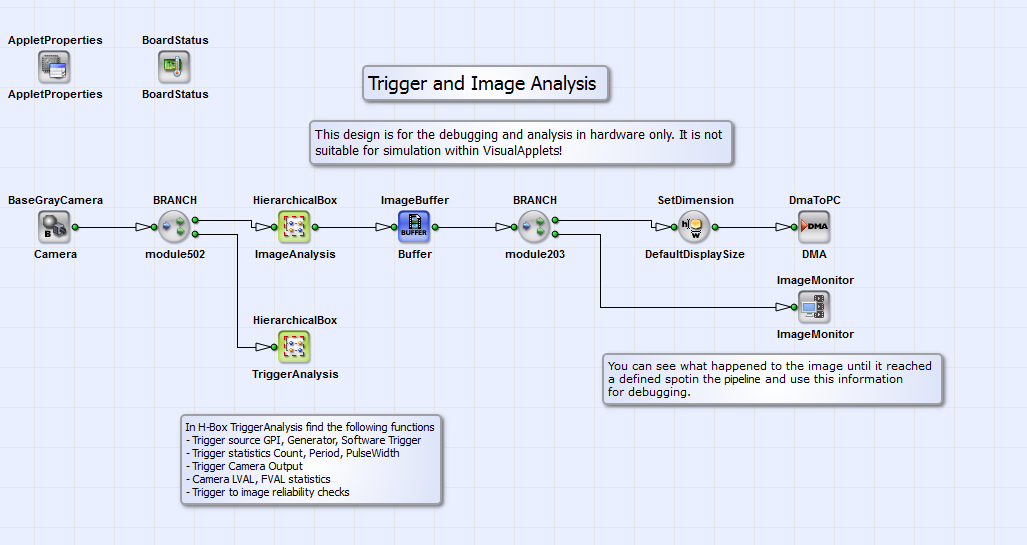
透過範例設計檔「TriggerAndImageStatistics.va」,可對觸發信號與Camera Link 功能(例如 脈衝數、訊號寬度及週期)進行分析。 此外,亦可測量觸發訊號與Camera Link 訊號之間的差異。 使用者可選擇透過軟體觸發、觸發產生器或外部 來源來產生觸發訊號。 在此設計中,使用者還可分析採用 Camera Link 基礎配置之灰階攝影機的影像資料流。 本設計僅供硬體使用,不適用於在VisualApplets 中的模擬。此設計 適合作為影像處理設計的除錯「附加模組」 。以下將說明「TriggerAndImageStatistics.va」的功能。其 基本設計結構如圖 290 所示。
在 HierarchicalBox 中 ImageAnalysis 中,會分析採用Camera Link 基礎配置的灰階攝影機所產生的影像資料流。該處不僅會測量當前 幀 的影像屬性,還會測量完整影像序列的相關參數,例如影像尺寸以及各幀之間的行長偏差 。這些幀會透過 DMA 傳送至電腦。此外,使用者還可 透過除錯運算子 ImageMonitor在處理管線中的任何指定點監控影像。在 HierarchicalBox TriggerStatistics 中,會測量觸發訊號的屬性,以及Camera Link 訊號(如 LVAL 和 FVAL)的屬性。關於 框體 TriggerAnalysis方塊的內容,請參閱圖 291。的內容,請參閱圖 291。 內容TriggerAnalysis。
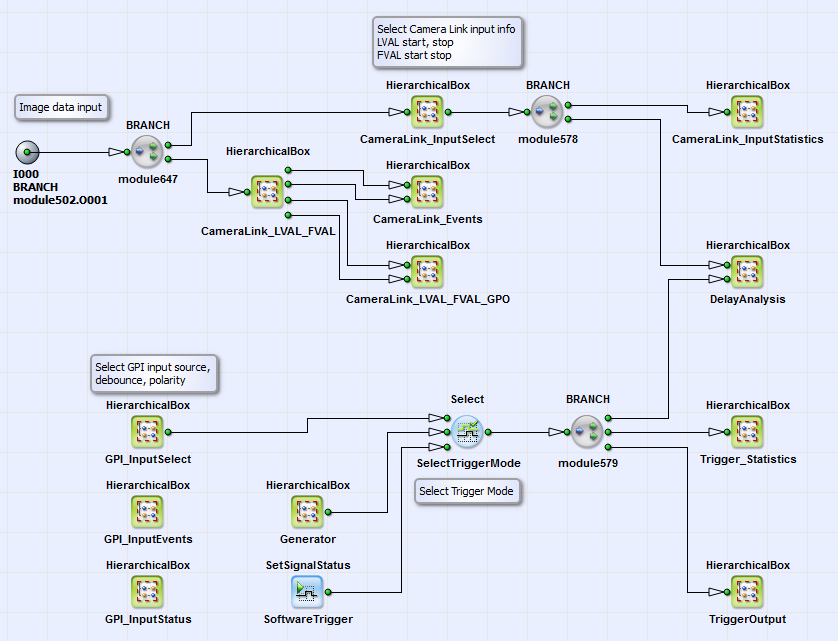
此處為方框 CameraLink_LVAL_FVAL 中定義了 LVAL 和 FVAL 訊號。 在每條影像行及每個幀的起始與結束處,都會透過運算子產生一個訊號 LineStartToSignal/ LineEndToSignal 及 FrameStartToSignal/FrameEndToSignal。 運算子 RsFlipFlop 運算子將對應的開始/停止訊號整合為 LVAL 與 FVAL 訊號,使用者可將其監控為事件。這些事件定義於 HierarchicalBox CameraLink_Events 中,透過運算子 EventToHost進行定義。在 CameraLink_LVAl_FVAL_GPO 中,LVAL 與 FVAL 訊號已分別指派給 GPO 及 PinID 為 1 的前端 GPO。 LVAL 與 FVAL 起始及停止脈衝的統計資料,定義於 HierarchicalBox CameraLink_InputStatistics中定義。您可參閱圖 292 查看此方塊的內容。
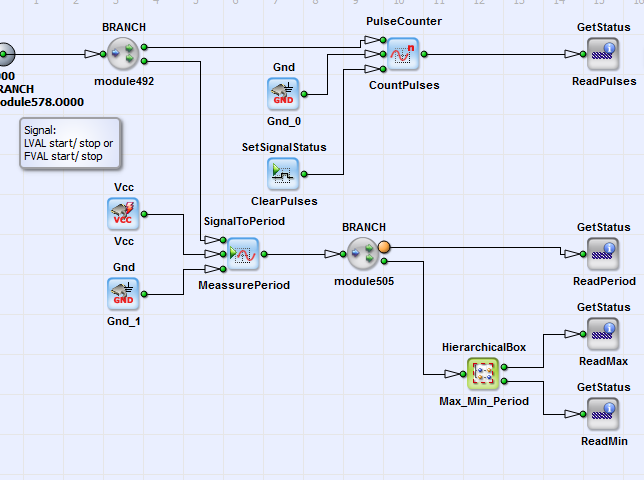
此處透過運算子計數脈衝數 PulseCounter來計數。使用者可透過運算子 GetStatus_ReadPulses監控此數值。 LVAL 或 FVAL 起始或停止脈衝之間的週期,是透過運算子 SignalToPeriod定義。使用者可透過運算子 GetStatus_ReadPeriod ,並透過 GetStatus_ReadMax 及 GetStatus_ReadMin取得。 除了監控Camera Link 訊號的統計資料外,使用者亦可觀察觸發訊號的統計資料。 觸發訊號可透過 觸發器 產生器、一個 SoftwareTrigger ,或是透過 GPI 連接的外部觸發來源,這些選項皆可在 GPI_InputSelect中進行選取。 使用者可監控 GPI 輸入事件及輸入狀態(參見方框 GPI_InputEvents 及 GPI_InputStatus方塊)。 觸發訊號會傳送至 HierarchicalBox 中的相機控制模組及 GPO。)。 觸發訊號會傳送至 HierarchicalBox 中的相機控制模組及 GPO TriggerOutput中。使用者可監控觸發訊號的統計資料,其定義詳見 HierarchicalBox Trigger_Statistics中定義的觸發訊號統計資料。您可參閱圖293 查看其內容。
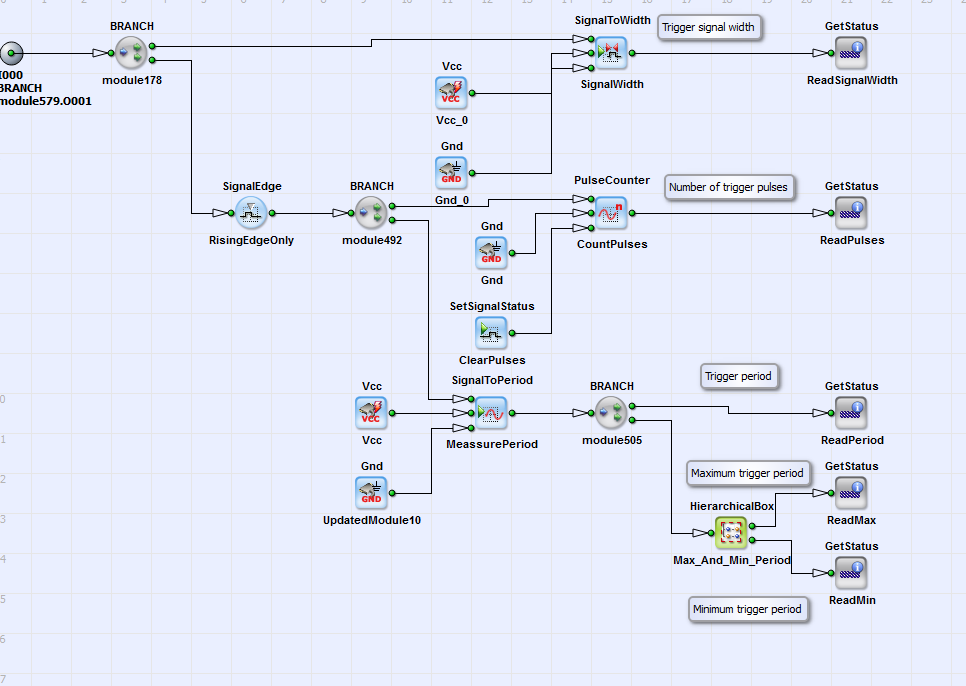
此處定義了觸發訊號的寬度(參見 SignalToWidth 運算子 SignalWidth)。使用者可透過 GetStatus 運算子 ReadSignalWidth。觸發上升沿脈衝的計數是透過 PulseCounter進行計數。使用者可透過 GetStatus 運算子 ReadPulses。此情況同樣適用於觸發器上升沿脈衝之間的週期,以及其最大值與最小值(參見 GetStatus 運算子 ReadPeriod、 ReadMax, ReadMin)。回到圖 291。在 HierarchicalBox 延遲分析 中,會將 CameraLink 訊號與觸發訊號進行比對。 您可以查看 DelayAnalysis 的內容。
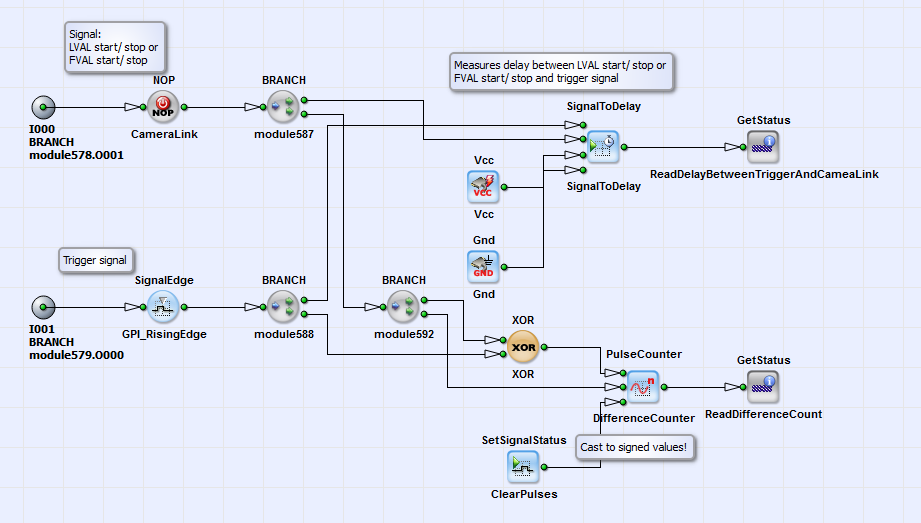
此處測量的是 LVAL 或 FVAL 開始或停止訊號與觸發上升沿之間的延遲。使用者可透過 以下方式取得此值: GetStatus 運算子取得 此外,系統亦會測量這兩組訊號之間的脈衝數差異。若使用者觀察到 ReadDifferenceCount 的數值大於一,表示觸發訊號 已發送,但相機未作出回應。若此數值小於 1,則表示相機傳送的幀數或行數多於 接收到的觸發脈衝數。除了對觸發訊號與Camera Link 訊號的分析外,影像資料流的分析功能亦實作於 HierachicalBox 中的 "TriggerAndImageStatistics.va" 檔案內 ImageAnalysis 中的「TriggerAndImageStatistics.va」檔案中已實作(參見圖290)。您可在圖295 中查看其內容。
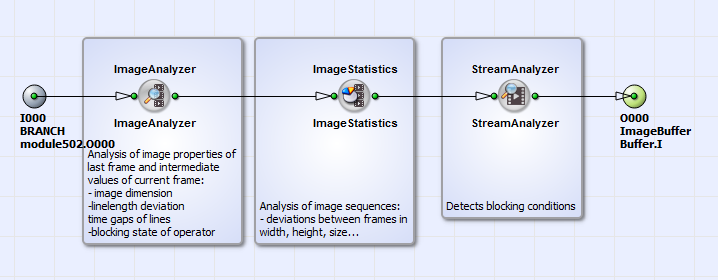
操作員 ImageAnalyzer 可讓您分析最後一幀的影像屬性,以及當前幀的中間值。 這些屬性包括影像尺寸、線長偏差以及線與線之間的時間間隔。此運算子亦會提供 關於運算子輸入端阻塞狀態的資訊。 運算子 ImageStatistics 用於分析完整的影像序列。會測量影像尺寸、線段間距等項目的偏差。 此運算子 StreamAnalyzer 可提供資料流與阻塞狀態的相關資訊。分析過程中不會觸及影像資料。
 上一頁

